Η OpenAI ετοιμάζεται να εισέλθει στην αγορά των ανθρωποειδών ρομπότ, με τον Sam Altman να επιβεβαιώνει ότι η εταιρεία σχεδιάζει να κατασκευάσει το δικό της ανθρωποειδές ρομπότ. Ωστόσο, ο CEO της OpenAI θεωρεί ότι η μεγαλύτερη πρόκληση δεν βρίσκεται στη δημιουργία ενός μηχανικού σώματος με χέρια και πόδια, αλλά στην ανάπτυξη της τεχνητής νοημοσύνης που θα του επιτρέπει να αντιλαμβάνεται το περιβάλλον του, να λαμβάνει αποφάσεις και να εκτελεί σύνθετες εργασίες στον πραγματικό κόσμο.
Μιλώντας στο podcast Sources τον Σεπτέμβριο του 2026, ο Altman ξεκαθάρισε ότι η OpenAI θα αναπτύξει ανθρωποειδή ρομπότ, αλλά και μηχανές διαφορετικής μορφής για εξειδικευμένες εφαρμογές.
Σε συνέντευξή του στο Fortune, εκτίμησε ότι η εταιρεία θα μπορούσε να παρουσιάσει μια εντυπωσιακή επίδειξη το 2027, διευκρινίζοντας πάντως ότι θα χρειαστούν αρκετά ακόμη χρόνια προτού τέτοια ρομπότ αρχίσουν να χρησιμοποιούνται ευρέως.
Γιατί η OpenAI επιλέγει την ανθρώπινη μορφή
Η επιλογή ενός ανθρωποειδούς σχεδιασμού δεν είναι τυχαία. Σύμφωνα με τον Altman, ο κόσμος έχει κατασκευαστεί για ανθρώπους και επομένως οι περισσότερες καθημερινές υποδομές είναι προσαρμοσμένες στις ανθρώπινες διαστάσεις και κινήσεις.
Οι πόρτες, οι σκάλες, οι διακόπτες, τα πληκτρολόγια και τα εργαλεία προϋποθέτουν συγκεκριμένες δυνατότητες χειρισμού. Ένα ανθρωποειδές ρομπότ θα μπορούσε θεωρητικά να αξιοποιήσει αυτές τις υποδομές χωρίς να απαιτούνται μεγάλες αλλαγές στο περιβάλλον.
Αυτό δεν σημαίνει ότι κάθε ρομποτική εφαρμογή χρειάζεται ανθρώπινη μορφή. Για εργασίες σε data centers, αποθήκες ή βιομηχανικές εγκαταστάσεις, διαφορετικές κατασκευές ενδέχεται να προσφέρουν μεγαλύτερη αποδοτικότητα.
Η στρατηγική της OpenAI φαίνεται επομένως να περιλαμβάνει περισσότερες από μία κατηγορίες ρομπότ, με κοινό τεχνολογικό στοιχείο την ανάπτυξη προηγμένων συστημάτων AI.
Το πραγματικό πρόβλημα είναι η νοημοσύνη του ρομπότ
Η δημιουργία ενός ανθρωποειδούς ρομπότ που μπορεί να περπατά δεν αρκεί για να το καταστήσει χρήσιμο.
Ένα αυτόνομο ρομποτικό σύστημα πρέπει να συνδυάζει οπτική αντίληψη, αναγνώριση αντικειμένων, χωρική κατανόηση, σχεδιασμό κινήσεων και ακριβή κινητικό έλεγχο.
Για παράδειγμα, όταν ένα ρομπότ καλείται να σηκώσει ένα ποτήρι, πρέπει να αναγνωρίσει τη θέση και το σχήμα του, να υπολογίσει τη σωστή κίνηση και να εφαρμόσει την κατάλληλη δύναμη. Παράλληλα, χρειάζεται να προσαρμόζεται σε απρόβλεπτες μεταβολές, όπως ένα αντικείμενο που γλιστρά ή ένας άνθρωπος που παρεμβάλλεται στην πορεία του.
Αυτή είναι η βασική πρόκληση του Physical AI, της τεχνητής νοημοσύνης που χρησιμοποιείται σε συστήματα τα οποία αλληλεπιδρούν με τον φυσικό κόσμο.
Σε αντίθεση με ένα chatbot, όπου ένα λάθος μπορεί να οδηγήσει σε ανακριβή απάντηση, η λανθασμένη απόφαση ενός ρομπότ μπορεί να προκαλέσει υλικές ζημιές ή τραυματισμούς.
Η OpenAI έχει ήδη εμπειρία στη ρομποτική
Η ενασχόληση της OpenAI με τη ρομποτική δεν ξεκινά από το μηδέν.
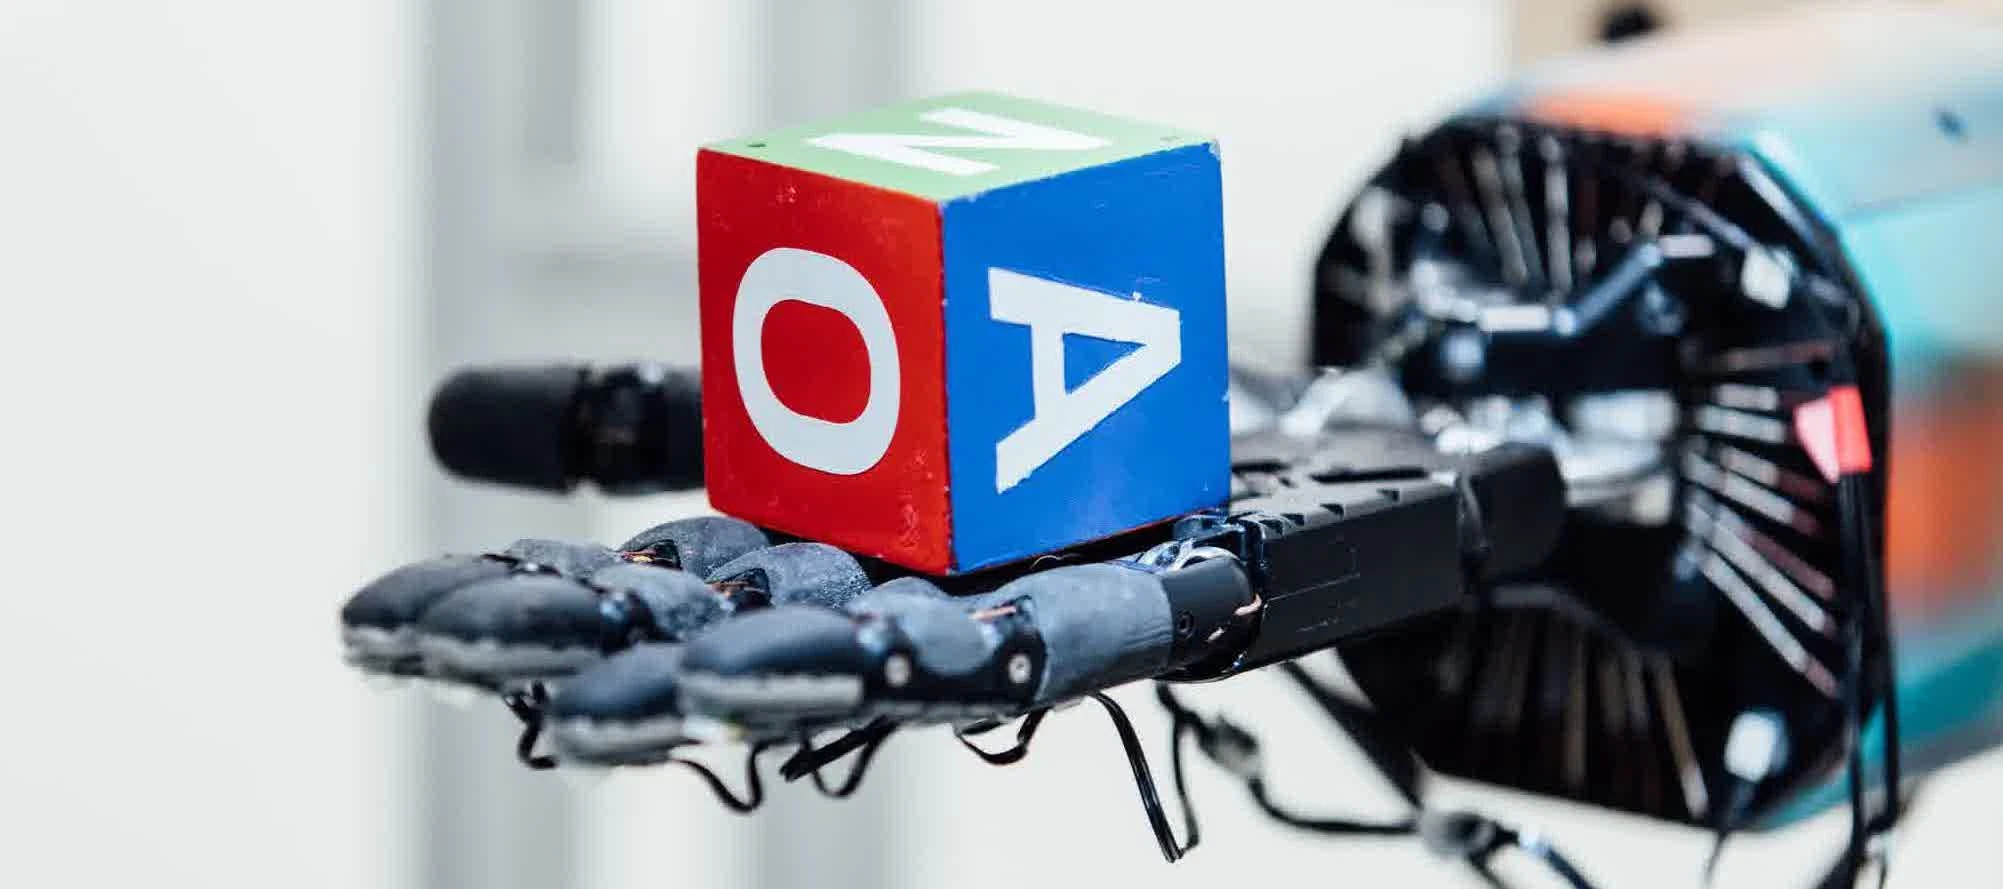
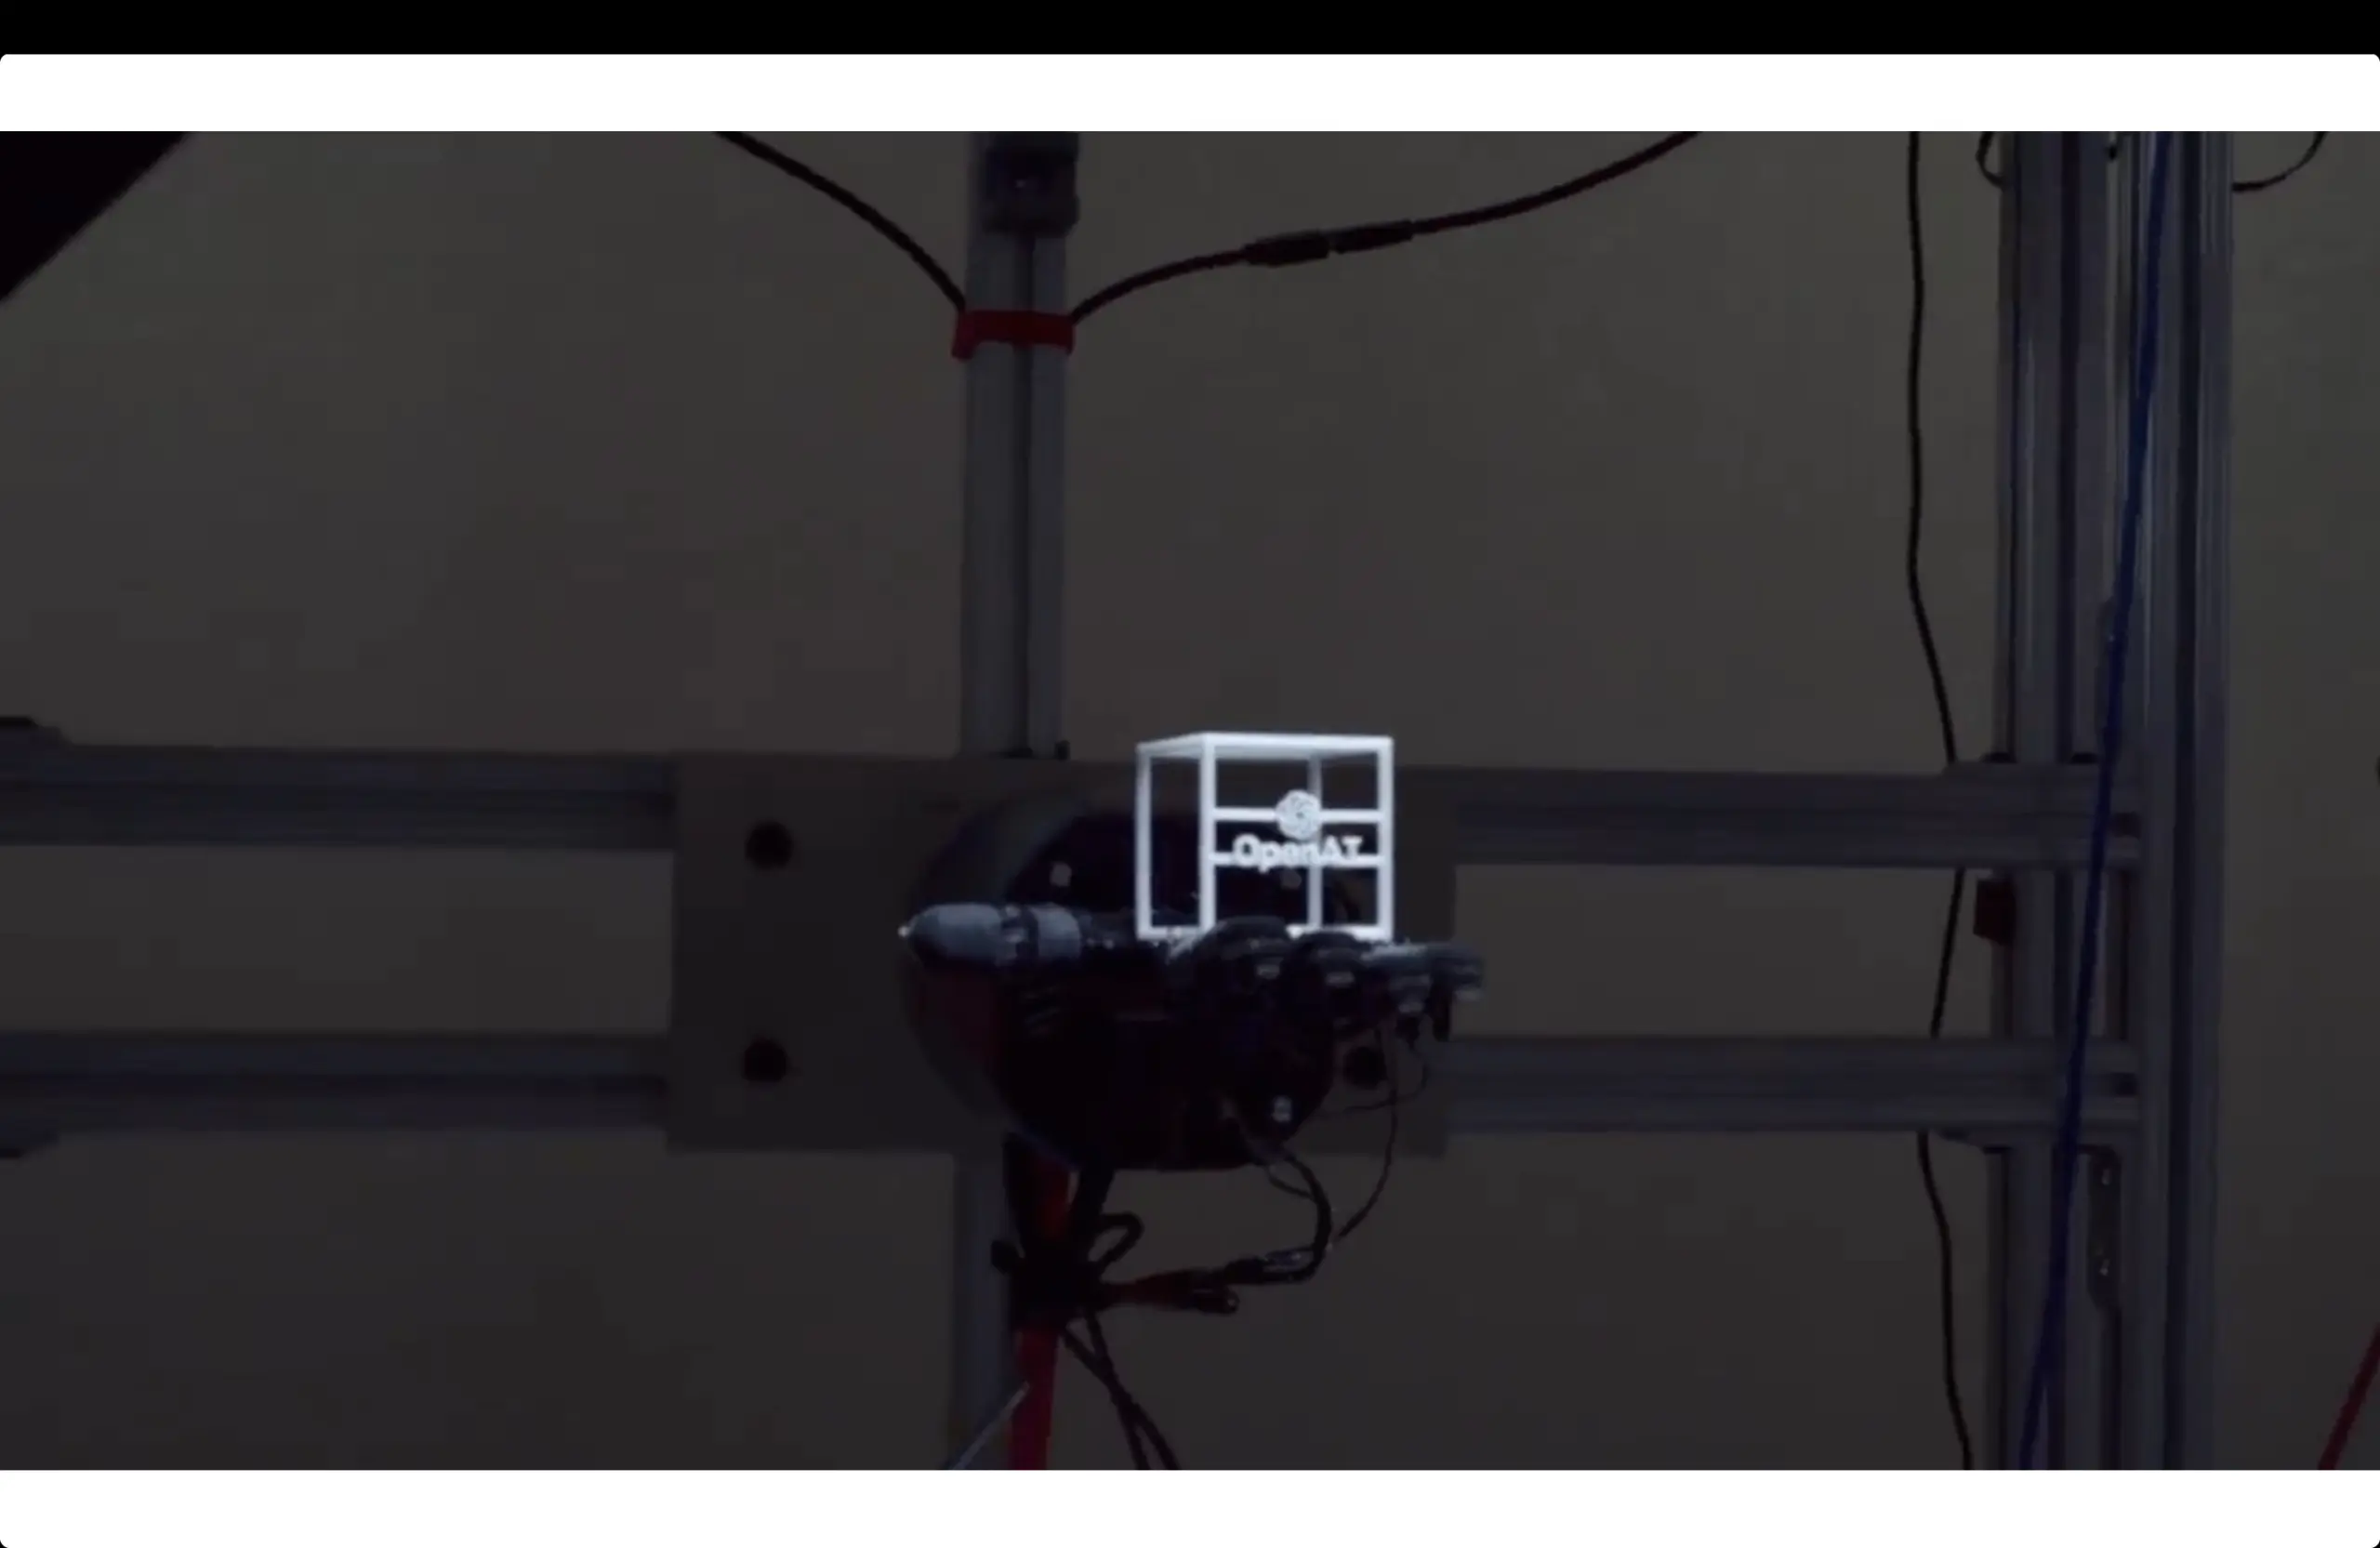
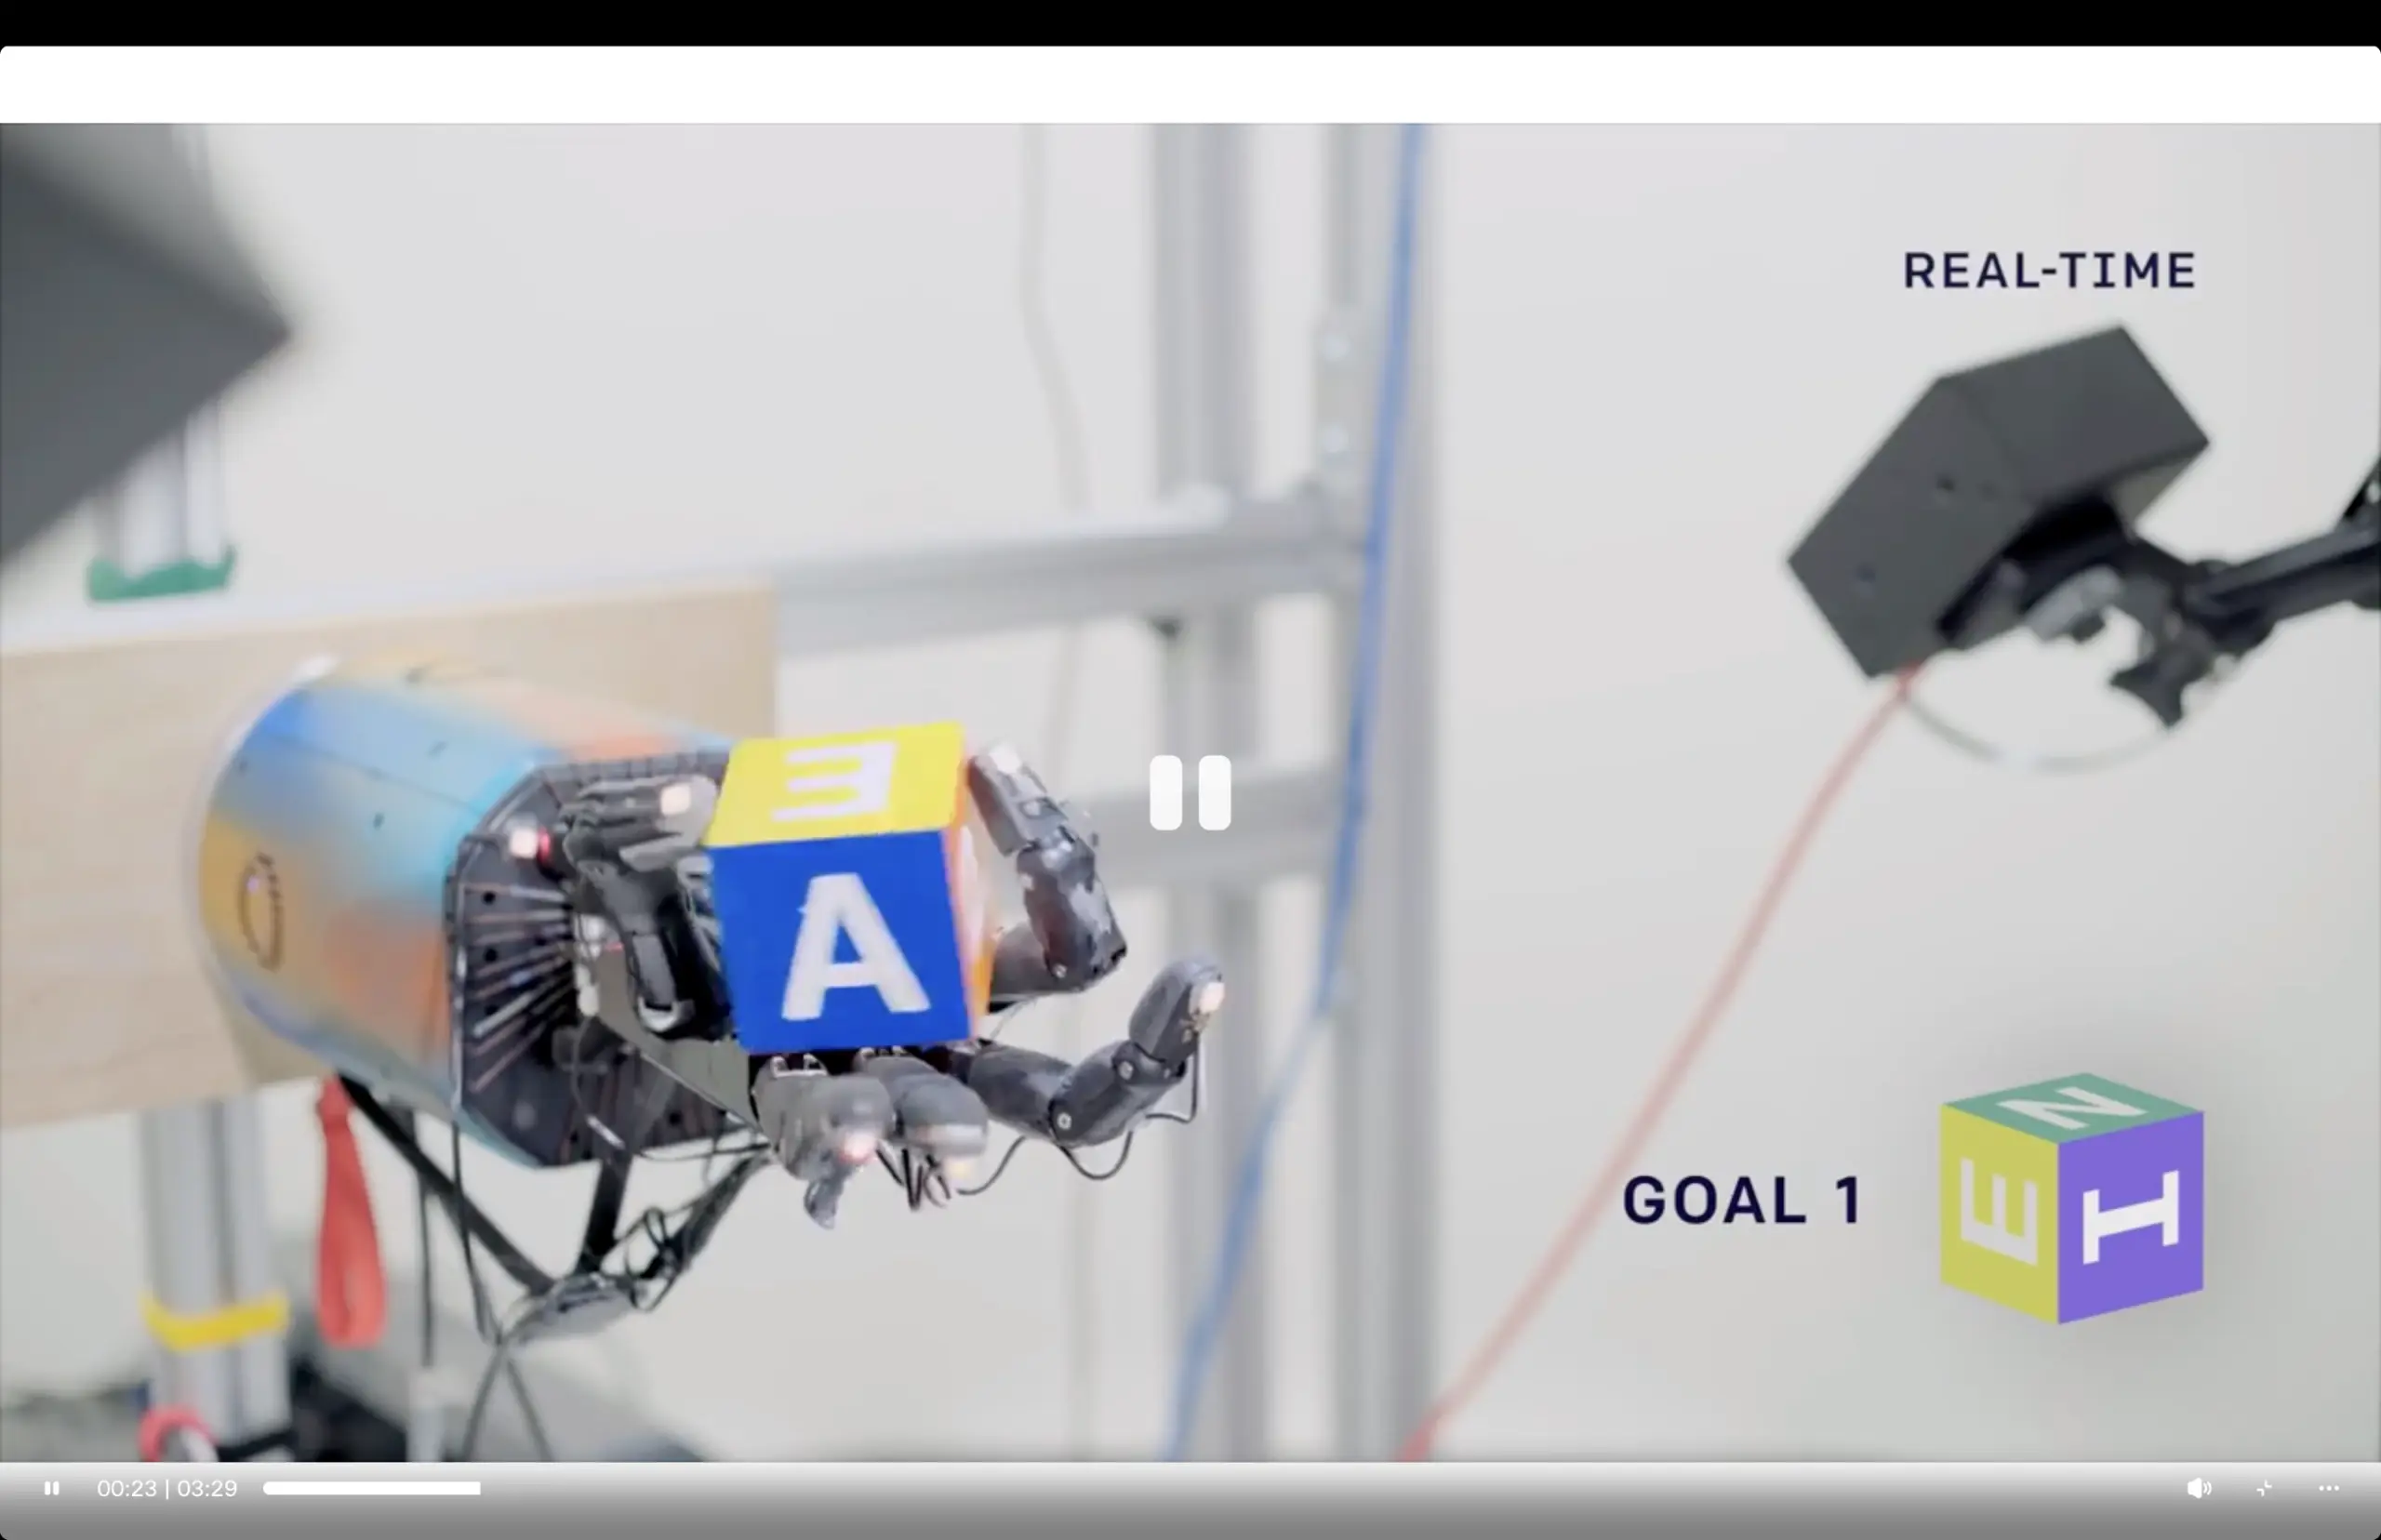
Το 2018, η εταιρεία παρουσίασε το Dactyl, ένα ερευνητικό σύστημα που εκπαίδευσε ένα ρομποτικό χέρι να χειρίζεται αντικείμενα χρησιμοποιώντας reinforcement learning.
Το 2019, η έρευνα επεκτάθηκε στον χειρισμό ενός κύβου Rubik. Το ιδιαίτερο χαρακτηριστικό ήταν ότι τα νευρωνικά δίκτυα εκπαιδεύτηκαν εξ ολοκλήρου σε περιβάλλον προσομοίωσης και στη συνέχεια εφαρμόστηκαν σε πραγματικό ρομποτικό εξοπλισμό.
Η προσέγγιση αυτή ανέδειξε τόσο τις δυνατότητες όσο και τις δυσκολίες μεταφοράς της εκπαίδευσης από την προσομοίωση στον φυσικό κόσμο.
Σήμερα, η OpenAI επενδύει εκ νέου στον συγκεκριμένο τομέα, αναζητώντας μηχανικούς για συστήματα ελέγχου κίνησης, αισθητήρες, ηλεκτροκινητήρες, μηχανικά εξαρτήματα και υποδομές εκπαίδευσης AI.
Οι διαθέσιμες θέσεις εργασίας δείχνουν ότι η εταιρεία δεν περιορίζεται στην ανάπτυξη λογισμικού, αλλά δημιουργεί και τεχνογνωσία για την κατασκευή δικού της ρομποτικού hardware.
Ο ανταγωνισμός με Tesla και κινεζικές εταιρείες
Η OpenAI εισέρχεται σε έναν τομέα όπου ήδη δραστηριοποιούνται σημαντικοί κατασκευαστές.
Η Tesla αναπτύσσει το Optimus, επιδιώκοντας τη δημιουργία ενός ανθρωποειδούς ρομπότ για βιομηχανικές και, μελλοντικά, οικιακές εργασίες.
Παράλληλα, η κινεζική XPENG ανακοίνωσε τον Σεπτέμβριο του 2026 ότι το ανθρωποειδές IRON ολοκλήρωσε τη διαδικασία κατασκευής του σε νέα γραμμή παραγωγής και αποχώρησε περπατώντας αυτόνομα.
Η σημαντικότερη διαφοροποίηση της OpenAI ενδέχεται να βρίσκεται στην εμπειρία της από την ανάπτυξη προηγμένων μοντέλων τεχνητής νοημοσύνης.
Ωστόσο, η επιτυχία στα γλωσσικά μοντέλα δεν εγγυάται αντίστοιχη αποτελεσματικότητα στη ρομποτική. Η ανάπτυξη ενός αξιόπιστου ανθρωποειδούς ρομπότ απαιτεί τεράστιες ποσότητες δεδομένων από πραγματικές κινήσεις, συνεχή εκπαίδευση και στενή συνεργασία λογισμικού και μηχανικών συστημάτων.
Πότε θα δούμε το πρώτο ρομπότ της OpenAI;
Ο Altman έχει τοποθετήσει χρονικά μια πιθανή επίδειξη μέσα στο 2027, χωρίς να αποκαλύψει τι ακριβώς θα περιλαμβάνει.
Δεν έχουν ανακοινωθεί τεχνικά χαρακτηριστικά, τελικός σχεδιασμός, τιμή, ημερομηνία εμπορικής κυκλοφορίας ή διαθεσιμότητα για την Ευρώπη και την Ελλάδα.
Οι πρώτες εφαρμογές ενδέχεται να επικεντρωθούν σε υποδομές και επαγγελματικές δραστηριότητες, ενώ το ενδεχόμενο ενός προσωπικού ρομπότ για οικιακές εργασίες παραμένει περισσότερο μακροπρόθεσμος στόχος.
Πριν από μια τέτοια εμπορική διάθεση θα χρειαστεί επίσης να αντιμετωπιστούν κρίσιμα ζητήματα ασφάλειας και ιδιωτικότητας, ιδιαίτερα εφόσον τα μελλοντικά ρομπότ χρησιμοποιούν κάμερες και μικρόφωνα μέσα σε κατοικίες.
Για την OpenAI, το ανθρωποειδές ρομπότ αντιπροσωπεύει μια πιθανή επέκταση της τεχνητής νοημοσύνης πέρα από τις ψηφιακές υπηρεσίες. Το καθοριστικό βήμα, όμως, δεν θα είναι απλώς να παρουσιαστεί μια μηχανή που περπατά, αλλά ένα αυτόνομο σύστημα που μπορεί να εκτελεί διαφορετικές εργασίες με συνέπεια, ακρίβεια και ασφάλεια.