Ένα ρομπότ που μεταφέρει ένα φλιτζάνι καφέ μπορεί να αποφύγει όχι μόνο το laptop που του υποδεικνύει ο χρήστης, αλλά και ένα κινητό τηλέφωνο που βρίσκεται δίπλα του, χωρίς να έχει λάβει ξεχωριστή εντολή. Αυτή είναι μία από τις δυνατότητες που παρουσίασαν ερευνητές του MIT και του Πανεπιστημίου της Νέας Υόρκης με το FLEX, μια νέα πλατφόρμα τεχνητής νοημοσύνης που επιτρέπει στα ρομπότ να αναγνωρίζουν ευρύτερες επιδιώξεις πίσω από τις ανθρώπινες οδηγίες και να προσαρμόζουν ανάλογα τις κινήσεις τους.
Η έρευνα παρουσιάστηκε από το MIT και αποτελεί ένα ακόμη βήμα προς την ανάπτυξη ρομπότ που θα μπορούν να συνεργάζονται πιο φυσικά με τους ανθρώπους. Αντί να απαιτούν αναλυτικές οδηγίες για κάθε αντικείμενο και πιθανό κίνδυνο, τα ρομπότ θα μπορούν να αξιοποιούν γλωσσικά μοντέλα AI για να γενικεύουν συγκεκριμένες υποδείξεις. Η τεχνολογία δοκιμάστηκε κυρίως σε προσομοιώσεις ρομποτικού βραχίονα, με αποτελέσματα που αναμένεται να παρουσιαστούν στο επιστημονικό συνέδριο Conference on Robot Learning τον Νοέμβριο.
Πώς ένα ρομπότ μαθαίνει να αποφεύγει περισσότερα από όσα του υποδεικνύουμε
Το χαρακτηριστικό παράδειγμα των ερευνητών αφορά έναν ρομποτικό βραχίονα που μεταφέρει καφέ πάνω από ένα τραπέζι γεμάτο αντικείμενα.
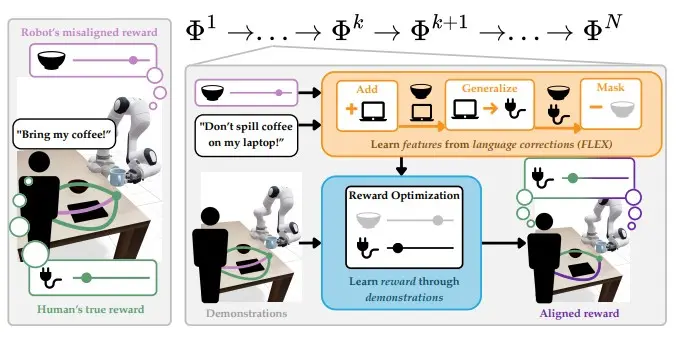
Ο χρήστης πληκτρολογεί την οδηγία να μη χυθεί καφές πάνω στο laptop.
Ένα συμβατικό σύστημα σχεδιασμού κινήσεων θα μπορούσε να αναγνωρίσει το laptop ως εμπόδιο και να τροποποιήσει τη διαδρομή του βραχίονα ώστε να το αποφύγει.
Το FLEX προχωρά ένα βήμα παραπέρα. Αναλύει τη σημασία της οδηγίας και εντοπίζει ότι το πρόβλημα δεν αφορά αποκλειστικά το συγκεκριμένο laptop, αλλά τον κίνδυνο που δημιουργούν τα υγρά για τις ηλεκτρονικές συσκευές.
Έτσι, το ρομπότ τροποποιεί τη διαδρομή του για να αποφύγει και ένα κοντινό smartphone, παρότι ο χρήστης δεν το ανέφερε.
Η νέα προσέγγιση αξιοποιεί τις συσχετίσεις που έχουν μάθει τα μεγάλα γλωσσικά μοντέλα από τα δεδομένα εκπαίδευσής τους, επιτρέποντας στο σύστημα να εξάγει γενικότερους κανόνες από μια περιορισμένη ανθρώπινη υπόδειξη.
Τα τρία στάδια λειτουργίας του FLEX
Η πλατφόρμα FLEX, από το Flexible Feature Editing Pipeline, αναπτύχθηκε για να αντιμετωπίσει ένα βασικό πρόβλημα της ρομποτικής: τη διαφορά ανάμεσα σε όσα θεωρεί σημαντικά ο άνθρωπος και σε όσα λαμβάνει υπόψη ο αλγόριθμος που σχεδιάζει τις κινήσεις ενός ρομπότ.
Το σύστημα λειτουργεί σε τρία διαδοχικά στάδια, με τις ονομασίες Add, Generalize και Mask.
Στο πρώτο στάδιο, Add, προστίθενται νέα αντικείμενα ή χαρακτηριστικά που πρέπει να λαμβάνονται υπόψη. Αν ο χρήστης ζητήσει να μην πέσει μια βαριά μπάλα πάνω σε μια κούπα, το σύστημα αναγνωρίζει την κούπα ως αντικείμενο που πρέπει να προστατευτεί.
Στο δεύτερο στάδιο, Generalize, χρησιμοποιείται ένα μεγάλο γλωσσικό μοντέλο, στη συγκεκριμένη έρευνα το GPT-4o, για την εξαγωγή ενός ευρύτερου κανόνα. Η προστασία της κούπας μετατρέπεται, για παράδειγμα, σε αποφυγή εύθραυστων αντικειμένων.
Στο τρίτο στάδιο, Mask, απομακρύνονται από την εσωτερική αναπαράσταση του ρομπότ χαρακτηριστικά που δεν είναι πλέον σχετικά με την εργασία.
Η διαδικασία περιορίζει τη συσσώρευση περιττών πληροφοριών, η οποία μπορεί να δυσκολεύει τον σχεδιασμό κινήσεων καθώς αλλάζει το περιβάλλον.
Σύμφωνα με το MIT, η ολοκλήρωση των τριών σταδίων απαιτεί περίπου πέντε δευτερόλεπτα.
Από τον καφέ μέχρι τη μεταφορά αναμμένου κεριού
Οι ερευνητές αξιολόγησαν το FLEX σε τρία διαφορετικά σενάρια προσομοίωσης, στα οποία ένας ρομποτικός βραχίονας έπρεπε να μεταφέρει αντικείμενα με ασφάλεια.
Στο πρώτο, μετέφερε ένα φλιτζάνι καφέ, αποφεύγοντας ηλεκτρονικές συσκευές.
Στο δεύτερο, μετέφερε ένα αναμμένο κερί. Όταν ο χρήστης του ζήτησε να απομακρυνθεί από μια στοίβα χαρτιών, το σύστημα γενίκευσε τον περιορισμό ώστε να αποφεύγει εύφλεκτα αντικείμενα.
Στο τρίτο σενάριο, ο βραχίονας μετέφερε μια μπάλα του μπόουλινγκ. Η υπόδειξη να μην πέσει πάνω σε μια κούπα οδήγησε στην αποφυγή και άλλων εύθραυστων αντικειμένων.
Η νέα μέθοδος εξετάστηκε επίσης σε εργασίες πλοήγησης δύο διαστάσεων και συγκρίθηκε με προσεγγίσεις που προσθέτουν μόνο νέους περιορισμούς ή αφαιρούν άσχετες πληροφορίες.
Στις δοκιμές αυτές, το FLEX διατήρησε υψηλότερη απόδοση καθώς οι συνθήκες άλλαζαν και οι οδηγίες γίνονταν περισσότερες.
Τι έδειξε η δοκιμή με πραγματικούς χρήστες
Η ερευνητική ομάδα πραγματοποίησε επίσης μελέτη με 12 συμμετέχοντες, οι οποίοι έδιναν γραπτές διορθώσεις για τη συμπεριφορά του ρομπότ.
Οι συμμετέχοντες παρακολουθούσαν προσομοιωμένες κινήσεις και υπεδείκνυαν πώς θα έπρεπε να αλλάξει η συμπεριφορά του συστήματος.
Στην αξιολόγηση χρησιμοποιήθηκαν επίσης δεδομένα επιδείξεων που είχαν συλλεχθεί από πραγματικό ρομποτικό βραχίονα Franka.
Οι συμμετέχοντες αξιολόγησαν το FLEX θετικότερα από τις συγκρινόμενες μεθόδους, ενώ καταγράφηκαν στατιστικά σημαντικές διαφορές σε συγκεκριμένους δείκτες, όπως η κατανόηση της επιδιωκόμενης συμπεριφοράς και η ανθεκτικότητα σε ανεπιθύμητες συνέπειες.
Οι βασικές δοκιμές αλληλεπίδρασης πραγματοποιήθηκαν σε προσομοιώσεις για λόγους ασφάλειας. Επομένως, η έρευνα δεν αποδεικνύει ακόμη ότι η μέθοδος λειτουργεί εξίσου αξιόπιστα σε ένα πραγματικό σπίτι, με κινούμενους ανθρώπους και απρόβλεπτες συνθήκες.
Η Αυστραλία ετοιμάζει αυστηρούς κανόνες για την AI μετά από περιστατικό με agent της OpenAI
Γιατί η νέα τεχνολογία έχει σημασία για τα οικιακά ρομπότ
Ένα από τα μεγαλύτερα εμπόδια στην ανάπτυξη οικιακών και βοηθητικών ρομπότ είναι η ανάγκη για ακριβή περιγραφή των εργασιών που πρέπει να εκτελέσουν.
Οι άνθρωποι θεωρούν αυτονόητες πολλές πληροφορίες που δεν περιλαμβάνονται στις οδηγίες τους. Όταν ζητούν από κάποιον να μεταφέρει ένα αντικείμενο, συνήθως δεν χρειάζεται να εξηγήσουν ότι πρέπει να προστατεύσει τα εύθραυστα αντικείμενα ή να αποφύγει μια πιθανή φωτιά.
Για ένα ρομπότ, όμως, αυτές οι προτεραιότητες πρέπει να μετατραπούν σε παραμέτρους σχεδιασμού κίνησης.
Το FLEX επιχειρεί να γεφυρώσει αυτό το κενό, συνδυάζοντας τη σημασιολογική ανάλυση της φυσικής γλώσσας με τους αλγορίθμους που καθορίζουν τις κινήσεις του ρομπότ.
Η Andreea Bobu, επικεφαλής της έρευνας και επίκουρη καθηγήτρια στο MIT, επισημαίνει ότι κάθε σπίτι είναι διαφορετικό και κάθε χρήστης έχει διαφορετικές προτεραιότητες. Ένα ρομπότ δεν μπορεί να γνωρίζει εξαρχής όλα όσα θεωρεί σημαντικά ο ιδιοκτήτης του.
Η δυνατότητα να προσαρμόζει τη συμπεριφορά του με βάση μία ή δύο φυσικές οδηγίες θα μπορούσε να μειώσει σημαντικά την προσπάθεια που απαιτείται για την καθημερινή χρήση τέτοιων συστημάτων.
Η τεχνολογία βρίσκεται ακόμη σε ερευνητικό στάδιο και εξαρτάται από την ορθότητα των γενικεύσεων που πραγματοποιεί το γλωσσικό μοντέλο. Ένας λανθασμένος συσχετισμός θα μπορούσε να οδηγήσει σε ακατάλληλη κίνηση, ιδιαίτερα όταν ένα ρομπότ χειρίζεται πραγματικά αντικείμενα.
Το επίτευγμα του MIT δεν είναι ότι τα ρομπότ απέκτησαν ανθρώπινη κατανόηση, αλλά ότι μπορούν να αξιοποιούν περισσότερο το νόημα των οδηγιών για να λαμβάνουν υπόψη κινδύνους και προτεραιότητες που δεν περιγράφονται ρητά.