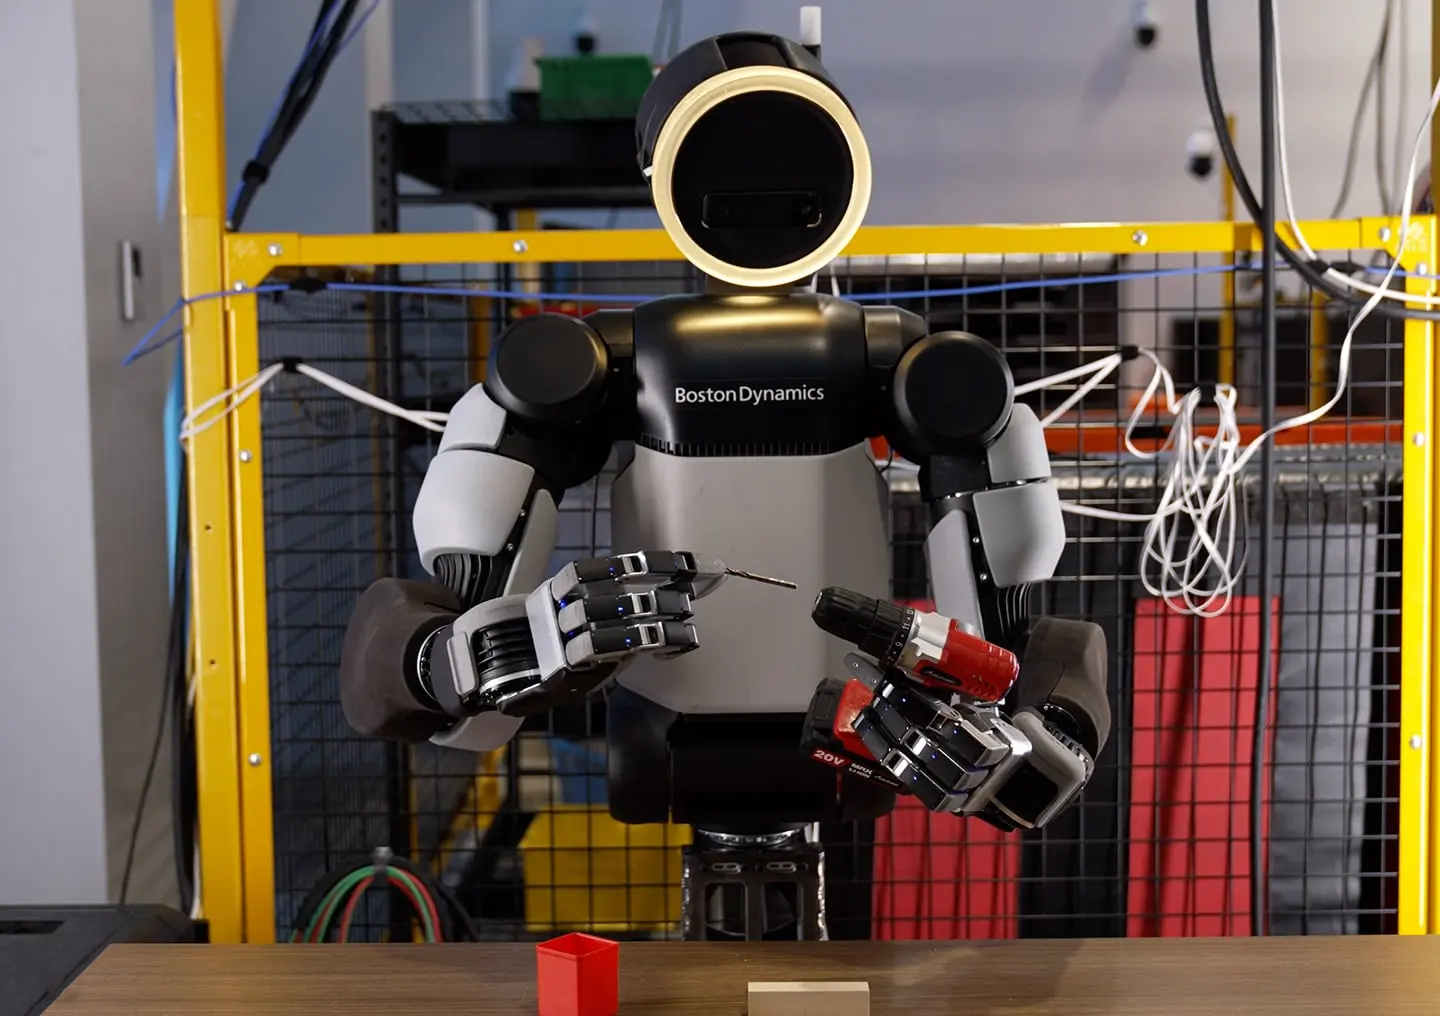
Το Atlas αποκτά νέα χέρια και η Boston Dynamics θέλει να αποδείξει ότι ένα humanoid ρομπότ δεν αρκεί πλέον να μπορεί απλώς να σηκώνει αντικείμενα. Στο νέο demonstration, το ρομπότ χειρίζεται πραγματικά εργαλεία και φτάνει μέχρι το σημείο να αλλάζει μύτη σε δραπανοκατσάβιδο, χρησιμοποιώντας τα νέα τετραδάκτυλα χέρια του.
Η νέα σχεδίαση διαθέτει 13 degrees of freedom σε κάθε χέρι, σχεδόν διπλάσια από τα επτά της προηγούμενης γενιάς, καθώς και αισθητήρες πίεσης στα δάχτυλα και στην παλάμη. Ο στόχος της Boston Dynamics είναι σαφής: το ρομπότ Atlas πρέπει να περάσει από το να «αρπάζει» αντικείμενα στο να μπορεί πραγματικά να τα χειρίζεται.
13 degrees of freedom αντί για επτά
Η προηγούμενη γενιά χεριών είχε σχεδιαστεί κυρίως ώστε το Atlas να μπορεί να πιάνει αντικείμενα διαφορετικού μεγέθους και βάρους.
Η νέα έκδοση πηγαίνει σημαντικά παραπέρα.
Τα 13 degrees of freedom επιτρέπουν πολύ πιο λεπτές κινήσεις, ενώ ο αντίχειρας αποκτά τέσσερις δικούς του βαθμούς ελευθερίας και μπορεί να κινηθεί απέναντι στα υπόλοιπα δάχτυλα με τρόπο πολύ πιο κοντά στην ανθρώπινη λαβή.
Τα άλλα τρία δάχτυλα διαθέτουν από τρεις βαθμούς ελευθερίας και μπορούν να ανοίγουν πλευρικά αλλά και να ελέγχουν με μεγαλύτερη ακρίβεια τη θέση των άκρων τους.
Στην πράξη, το Atlas μπορεί να πραγματοποιεί pinch grasps για μικρά αντικείμενα, να συγκρατεί κάτι με τρία σημεία επαφής και, κυρίως, να κρατά εργαλεία ενώ ταυτόχρονα χειρίζεται τη σκανδάλη τους.
Γιατί έχει μόνο τέσσερα δάχτυλα
Το πιο περίεργο στοιχείο είναι ότι η Boston Dynamics αποφάσισε συνειδητά να μην αντιγράψει πλήρως το ανθρώπινο χέρι στο ρομπότ της.
Το νέο Atlas έχει τέσσερα δάχτυλα και όχι πέντε.
Η ομάδα εξέτασε την προσθήκη μικρού δαχτύλου, αλλά κατέληξε ότι το πρακτικό κέρδος δεν δικαιολογούσε την επιπλέον πολυπλοκότητα.
Ένα ακόμη δάχτυλο θα σήμαινε τρεις επιπλέον actuators, μεγαλύτερο μέγεθος, αυξημένη κατανάλωση ενέργειας, υψηλότερο κόστος και περισσότερα πιθανά σημεία βλάβης.
Οι μηχανικοί έφτασαν μάλιστα στο σημείο να δοκιμάσουν οι ίδιοι πώς είναι να περνούν μια ολόκληρη ημέρα με το μικρό δάχτυλο δεμένο στο διπλανό. Το συμπέρασμα ήταν ότι για τις εργασίες που ενδιαφέρουν την εταιρεία, τα τέσσερα δάχτυλα είναι αρκετά.
Το Atlas αποκτά πραγματική αίσθηση αφής
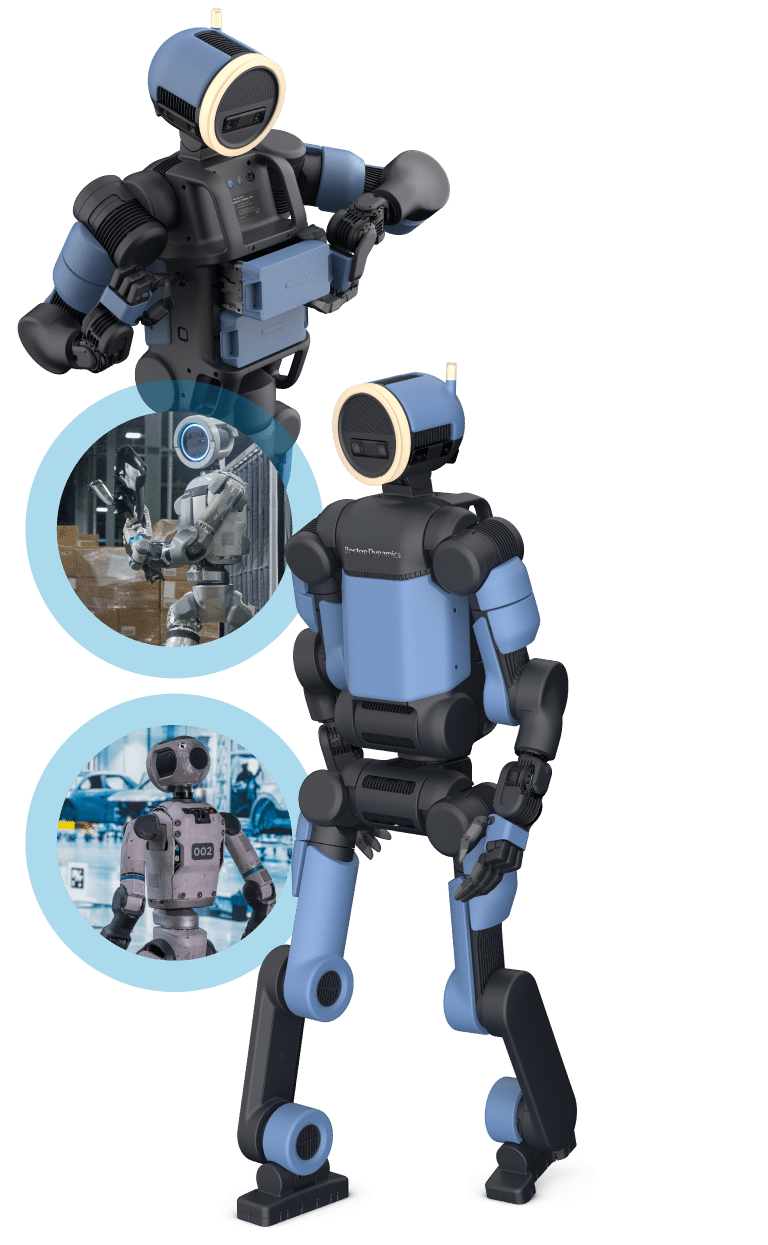
Η μηχανική κίνηση είναι μόνο η μισή ιστορία.
Τα νέα χέρια διαθέτουν πυκνό δίκτυο tactile pressure sensors στα fingertips και στην παλάμη. Έτσι το ρομπότ μπορεί να αντιλαμβάνεται μικρές αλλαγές στην πίεση όταν ένα αντικείμενο αρχίζει να γλιστρά ή όταν απαιτείται διαφορετική δύναμη λαβής.
Αυτό είναι κρίσιμο όταν το Atlas πρέπει να χειριστεί αντικείμενα διαφορετικής σκληρότητας ή να πραγματοποιήσει εργασίες που απαιτούν ακρίβεια αντί για ωμή δύναμη.
Ταυτόχρονα, οι actuators έχουν σχεδιαστεί ώστε να επιτρέπουν στο σύστημα να αντιλαμβάνεται δυνάμεις και κινήσεις που εφαρμόζονται πάνω στα δάχτυλα.
Η ίδια φιλοσοφία βοηθά και στην αντοχή. Αν το χέρι χτυπήσει δυνατά σε μια επιφάνεια, οι αρθρώσεις μπορούν να υποχωρήσουν αντί όλη η δύναμη να μεταφερθεί στα γρανάζια.
Το δραπανοκατσάβιδο είναι το σημαντικότερο demo
Στο νέο video, η Boston Dynamics δείχνει το Atlas να χειρίζεται εργαλεία, μεταξύ άλλων ένα δραπανοκατσάβιδο.
Το ενδιαφέρον δεν βρίσκεται στο ότι μπορεί απλώς να το κρατήσει.
Το ρομπότ μπορεί να επανατοποθετήσει αντικείμενα μέσα στο ίδιο του το χέρι, να χρησιμοποιήσει διαφορετικά δάχτυλα για διαφορετικές λειτουργίες και να πραγματοποιήσει κινήσεις όπως η αλλαγή μύτης.
Η Boston Dynamics αναφέρει ως πιθανά εργαλεία drills, torque drivers, grinders, nail guns και welding torches.
Χρειάζεται πάντως μια διάκριση: ένα εντυπωσιακό demonstration χειρισμού δεν σημαίνει ότι κάθε τέτοια εργασία πραγματοποιείται ήδη αυτόνομα σε εργοστασιακό περιβάλλον. Η εταιρεία χρησιμοποιεί συνδυασμό teleoperation, demonstrations και reinforcement learning καθώς εξελίσσει τις σχετικές συμπεριφορές.
Τα χέρια σχεδιάστηκαν και για AI training
Η μεγάλη διαφορά βρίσκεται και στο software.
Η Boston Dynamics σχεδίασε το νέο χέρι έτσι ώστε να μπορεί να αναπαρασταθεί με μεγάλη ακρίβεια σε simulation.
Το reinforcement learning μπορεί έτσι να εκπαιδεύει το Atlas σε χιλιάδες εικονικές επαναλήψεις, μεταβάλλοντας παραμέτρους όπως η τριβή, η δύναμη των μοτέρ, η γεωμετρία των αντικειμένων και απρόβλεπτες διαταραχές.
Στη συνέχεια, οι συμπεριφορές μπορούν να μεταφερθούν από το simulation στο πραγματικό hardware μέσω sim-to-real learning.
Αυτό είναι κρίσιμο για το μέλλον των humanoid robots. Ένα βιομηχανικό ρομπότ που χρειάζεται ξεχωριστό μηχανικό εξάρτημα για κάθε εργασία χάνει μεγάλο μέρος του πλεονεκτήματος της ανθρώπινης μορφής.
Ένα Atlas που μπορεί να χρησιμοποιεί τα ίδια εργαλεία που υπάρχουν ήδη στα εργοστάσια είναι πολύ πιο κοντά στην ιδέα ενός πραγματικά ευέλικτου βιομηχανικού humanoid.
Και τελικά, η σημαντικότερη αλλαγή στα νέα χέρια δεν είναι ότι τους λείπει ένα δάχτυλο. Είναι ότι η Boston Dynamics αρχίζει να αντιμετωπίζει το χέρι όχι σαν έναν εξελιγμένο γάντζο, αλλά σαν το εργαλείο που επιτρέπει στο ρομπότ να χρησιμοποιεί όλα τα υπόλοιπα εργαλεία γύρω του.